机器人温补晶振选型:YSO510TP高精度方案 常温频差低至±0.05ppm
作者:
扬兴科技
日期:2026-10-28
浏览量:
简要:机器人的编码器、伺服驱动与运动控制器都依赖同一颗参考时钟:时钟频率漂移会直接转化为位置环误差与同步偏差。TCXO(温补晶振)通过内置温度补偿网络,把频率偏差控制在ppm级,因此成为机器人时钟链路中的常见选择。
随着具身智能加速发展,人形机器人正从基础行走、抓取,向精细操作、自主协作和复杂任务执行迈进。其中,灵巧手作为机器人与真实世界交互的关键执行部件,正在成为产业技术升级的重要方向。
从多指协同、触觉感知到精细抓取,机器人需要多个传感器、执行器和控制模块协同工作。除了电机、减速机构与控制算法,底层电子电路的时钟质量同样值得关注。YXC温补晶振YSO510TP系列,凭借良好的频率稳定性与低相位噪声表现,为机器人相关控制与通信电路提供高质量的时钟选择。
一、高精度、低相噪,为机器人控制电路提供稳定时钟
灵巧手通常集成多个关节驱动单元、位置反馈及触觉传感器,需要控制系统及时处理传感数据并协调各关节动作。在相关控制器、通信接口及频率合成电路中,稳定的参考时钟是保障电路正常运行的重要基础。
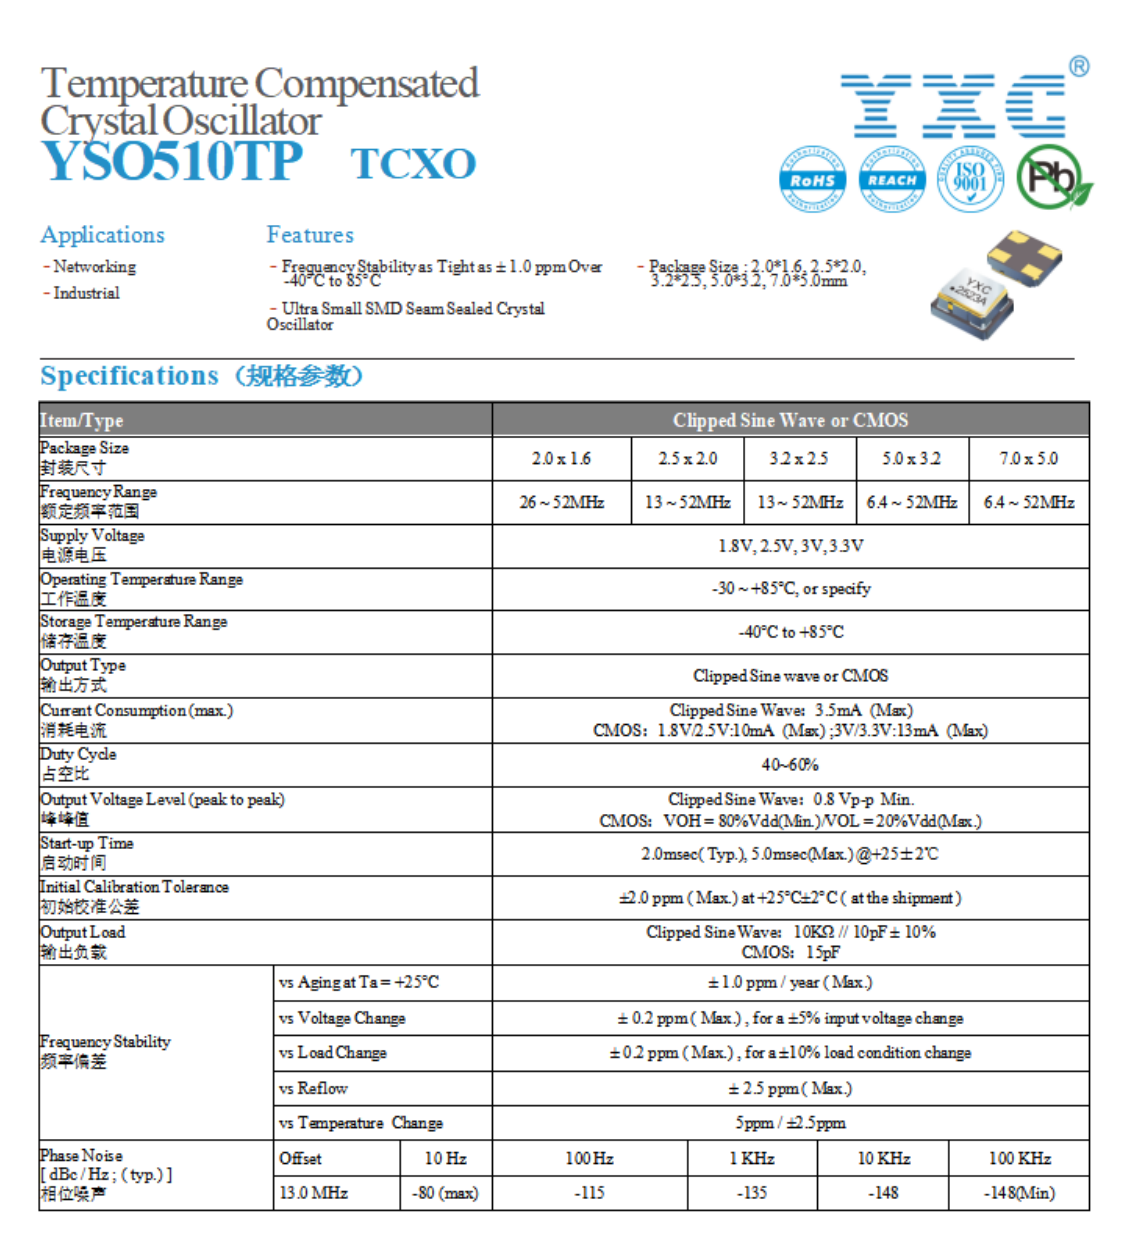
YXC温补晶振YSO510TP系列 采用温度补偿技术,可改善环境温度变化引起的频率偏移,适用于对频率稳定性和时钟质量有较高要求的电子系统。
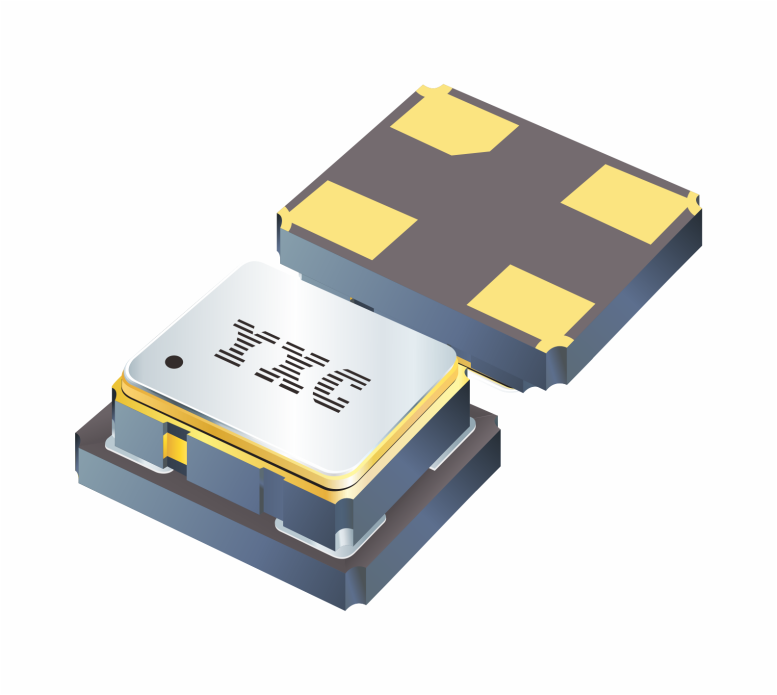 · YXC温补晶振YSO510TP系列主要性能参数:
频率范围:10~100MHz
常温频率准确度:±1.5ppm/±2ppm
温度稳定性:±0.5ppm/±1ppm/±2.5ppm
工作温度:-40℃~+85℃
封装尺寸:提供2016、1612、1409等规格选择
输出方式:削顶正弦波/方波/正弦波
以5032尺寸10MHz测试数据为例,YSO510TP系列在不同频偏下的相位噪声表现如下:
1Hz:-73dBc/Hz
10Hz:-102dBc/Hz
100Hz:-132dBc/Hz
1kHz:-150dBc/Hz
10kHz:-156dBc/Hz
较低的相位噪声有助于提升参考时钟的频谱纯净度,为相关电子电路提供高质量的时钟信号。
 二、小型化封装,适配高集成度机器人设计
随着人形机器人向轻量化、高集成度发展,控制电路需要在有限空间内兼顾驱动、感知、通信与数据处理等功能。时钟器件不仅要满足电气性能要求,还需要适应电路板布局和工作环境的限制。
YXC温补晶振YSO510TP系列提供多种小型化封装选择,结合-40℃~+85℃的工作温度范围,可根据机器人控制板、传感器接口及相关通信电路的频率和输出要求进行选型。
需要注意的是,机器人最终的运动精度与响应表现,取决于传感器、执行器、控制算法、通信架构及系统集成等多方面因素。选择合适的高稳定度晶振,则是优化相关时钟链路的重要环节。
三、YXC扬兴科技,以精准时钟助力具身智能发展
从多关节协调到灵巧手精细操作,具身智能的发展不仅依赖算法突破,也离不开底层硬件的持续优化。
YXC温补晶振YSO510TP系列,以±0.5ppm温度稳定性、低相位噪声表现及小型化封装,为人形机器人相关电子系统提供可靠的时钟选择,助力具身智能硬件向高精度、高集成度方向发展。
如需获取样品、询价、了解更多产品或技术咨询,可直接联系小扬哦~
电话:0755-28444777、176 6539 4502(客服小扬)
邮箱:yxc@yangxing.hk
推荐阅读